
Зачем моделям мира JEPA нужна иерархия
Архитектуры совместного встраивания и предсказания (JEPA) учатся моделировать мир, не предсказывая каждую мелкую деталь. Генеративные модели пытаются предсказать подробности, например пиксели, а JEPA преобразует изображения и видео в скрытые представления — компактные наборы признаков, описывающих сцену. Это делает такие модели эффективнее генеративных и позволяет точно решать задачи вроде навигации в физической среде и манипуляции предметами, для которых не нужно генерировать пиксели.
В JEPA, учитывающих действия, модель получает не только визуальные данные, но и действия. Она может смоделировать последствия разных последовательностей действий и сравнить предсказанный результат с целью.
У существующих подходов есть две связанные проблемы. Чтобы предсказать отдалённый результат, может потребоваться смоделировать много небольших шагов: это увеличивает вычислительные затраты, а ошибки накапливаются. Кроме того, модели приходится в одном представлении одновременно отслеживать тонкие физические изменения и оценивать продвижение к долгосрочной цели.
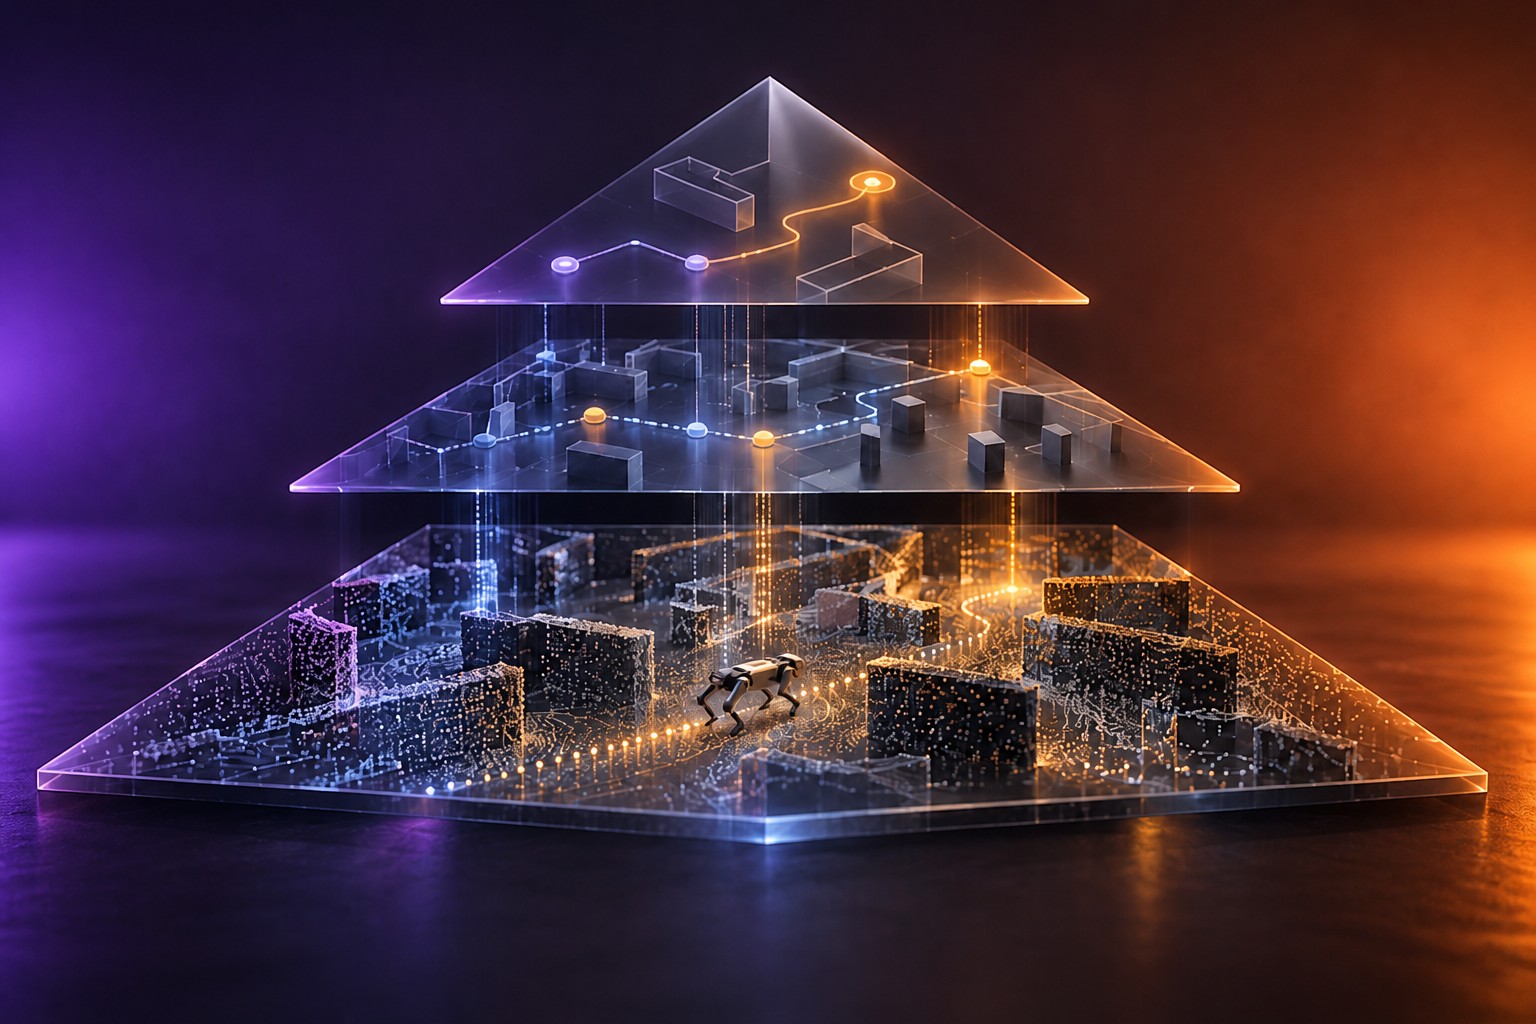
Представьте четвероногого робота, который проходит лабиринт. Положение его ног важно, когда робот управляет движениями. Но для выбора маршрута планировщику в первую очередь нужно знать местоположение робота. Если кодировать местоположение и подробности движений в одном скрытом представлении, задачу становится сложнее решать и осваивать.
H-JEPA решает эту проблему, обучаясь строить представления на разных уровнях. Для планирования на большом горизонте можно использовать информацию, отличную от той, что нужна для управления ближайшими действиями.
Как H-JEPA обучается и планирует
H-JEPA обучают на последовательностях наблюдений и связывающих их действиях. Нижний уровень кодирует визуальные наблюдения и предсказывает следующее скрытое состояние на основе предыдущих состояний и действий. Уровни выше получают представления нижнего уровня и предсказывают переходы через более длинные интервалы.
У каждого уровня есть свой кодировщик состояния, кодировщик действия и предсказатель. Кодировщик состояния представляет среду на соответствующем временном масштабе. Кодировщик действия сводит действия за нужный интервал к краткому представлению. Предсказатель учится описывать изменения представленного состояния.
Исследователи обучали иерархию целиком. Каждый уровень сравнивает предсказанное представление с представлением будущего, полученным из наблюдений. Механизм регуляризации не даёт модели выдавать одно и то же представление для любых наблюдений. Сигналы обучения с верхних уровней также проходят через кодировщики нижних.
Интервалы между уровнями задаются заранее, но модель сама учится выбирать, какую информацию сохранять в представлениях. Если части среды меняются с разной скоростью, верхние уровни могут удерживать медленно меняющиеся признаки, которые остаются предсказуемыми дольше, и отбрасывать быстро меняющиеся детали.
В примере с лабиринтом нижнему уровню нужны конфигурации суставов робота, чтобы предсказывать ближайшие движения. Верхний уровень может сохранить местоположение робота, не удерживая все эти подробности.
При планировании H-JEPA кодирует текущее наблюдение и целевое наблюдение на каждом уровне. Планировщик верхнего уровня ищет действия, предсказанные результаты которых ближе к цели в его скрытом пространстве.
Предсказанные состояния становятся подцелями для следующего уровня: тот ищет действия, которые приведут к этим подцелям. Каждый уровень уточняет план, пока нижний не сформирует простые действия для выполнения.
В лабиринте верхний уровень может сосредоточиться на движении к месту назначения, а нижние — на коротких переходах и физических движениях.
Выполнив короткую последовательность действий, система обновляет план на основе новых наблюдений и обнаруженных отклонений от предсказанной траектории.
Проверка H-JEPA
Исследователи оценили H-JEPA в четырёх симулированных средах для навигации и манипуляции: FourRoom Distractors, Visual AntMaze, Push-T и OGBench Cube. Модель сравнили с LeWM — одноуровневой JEPA — и HWM, другой моделью мира, которая строит иерархические планы в общем скрытом пространстве.
В FourRoom, AntMaze и Cube добавление уровней — вплоть до трёхуровневой иерархии — обычно повышало долю успешных попыток и снижало вычислительные затраты на планирование. Отдельные представления давали наибольшее преимущество в AntMaze: трёхуровневая H-JEPA справилась почти вдвое успешнее HWM.
В AntMaze положение робота остаётся различимым в представлениях верхних уровней, а сведения о конфигурации его ног постепенно теряются. Верхние уровни также дают более плавную оценку расстояния до цели вдоль коридоров лабиринта, помогая планировщику обходить стены.
Затем команда испытала H-JEPA на DROID — наборе видео реальных манипуляций роботов с разными предметами, освещением и фоном. При обучении только на предсказаниях модель, как правило, сохраняла неподвижные детали сцены, но теряла информацию о движущемся роботе. Исследователи добавили цель «обратной динамики»: предсказывать действие, связывающее два наблюдаемых состояния. Это помогло сохранить сведения, важные для действий. В офлайн-планировании H-JEPA точнее базовых моделей и при этом требует от планировщика меньше вычислений.
H-JEPA может пригодиться для навигации роботов, автоматизации складов и систем манипуляции, которым нужно сочетать долгосрочные цели с точными физическими движениями. Однако эксперименты показывают, что больше уровней подходит не всегда: преимущества зависят от охвата обучающих данных.
Исследователи предлагают связать представления верхних уровней с языком. Это могло бы позволить агентам получать цели в виде инструкций, а не целевых изображений. Пока H-JEPA показывает, что для ближайших движений и отдалённых задач можно обучать разные представления.
Читайте также
 Мы не можем не очеловечивать ИИ. Но стоит ли?
 Модель Anthropic сообщила полиции Филадельфии о несуществующем убийстве
 Стартап Flock, разрабатывающий ИИ-слежку, сократит сотни сотрудников на фоне критики, сообщают источники
 Книжные издательства всё чаще тайком используют ИИ — сотрудники бунтуют
 OpenAI готовится к народному бунту после катастрофы, вызванной ИИ, — Axios
 Как Danu Robotics пытается создать более совершенного робота для переработки отходов
 Почему агентам ИИ недостаточно просто увеличить вычислительные ресурсы — и что предлагает Meta взамен
 Claude от Anthropic теперь может координировать до 1 000 ИИ-агентов одновременно с помощью динамических рабочих процессов
 Anthropic запустила бесплатный ИИ-сканер для проектов с открытым кодом
 Планирование GPU-кластеров с реальным эффектом
 Оливия Мур из Andreessen Horowitz — о состоянии потребительского ИИ
 Потерянное поколение: как ИИ угрожает будущим великим режиссёрам Британии
 ИИ и климатический кризис несут экзистенциальные риски, но закон помогает их снизить
 Даже «Закон и порядок» боится искусственного интеллекта
 Мы слишком полагаемся на способность ИИ говорить «нет»
 Claude Science от Anthropic составила первую полную карту неба в ультрафиолетовом диапазоне
 Том Уотсон из Palantir: «власть толпы» не должна решать, кому достанутся госконтракты
 OpenAI раскрыла российскую и иранскую операции влияния, размещавшие фальшивые новости в настоящих СМИ
 Великобритания откроет восемь центров, чтобы ускорить внедрение робототехники
 Выручка OpenAI, по сообщениям, на $20 млрд ниже прежних прогнозов
Ежедневные новости об ИИ
Каждый день отбираем важные новости об ИИ и рассказываем главное — без хайпа и воды. Если хотите понимать, что происходит в ИИ раньше остальных, — подписывайтесь.
Только важное — каждый день
В Telegram