
Источник: the-decoder.com
Как GR00T 2 переносит движения
Обычно инженерам приходится часами управлять роботом дистанционно, чтобы обучить его новой задаче. Такой способ, называемый телеуправлением, дорогой и медленный, а данные для него приходится собирать отдельно для каждой модели робота. В исследовательском отчёте Nvidia представляет GR00T 2 как базовую модель, призванную сократить эту работу.
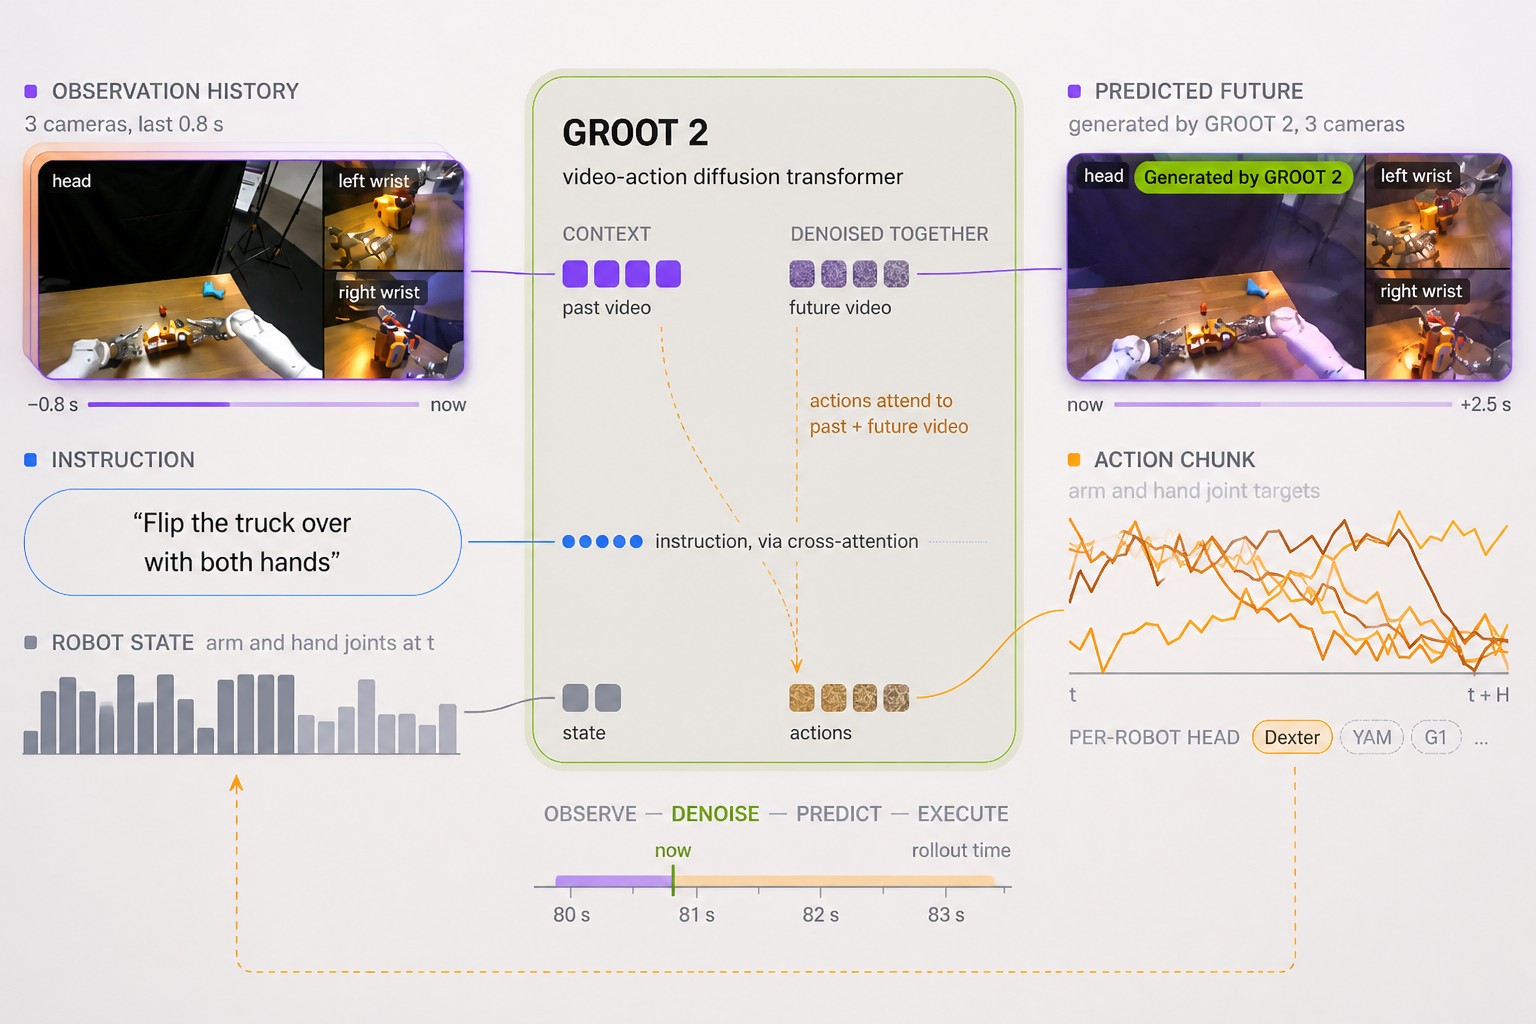
В отличие от предыдущих подходов, включая GR00T 1, модель не переводит изображение с камеры и языковую команду напрямую в движения. Nvidia называет её моделью «действие — будущее видео»: GR00T 2 рассчитывает следующее движение и одновременно предсказывает короткий видеоряд ближайшего будущего. Например, система оценивает, как должно измениться изображение с камеры, когда рука робота поднимает предмет.
Для обучения Nvidia использовала кластер более чем с тысячей чипов GB300. В обучающие данные вошло около 400 000 часов видео: люди выполняют разные задачи, а камеры закреплены у них на голове.
Чтобы показать роботу новую задачу, человек может продемонстрировать нужные действия с помощью перчаток с датчиками, специальных захватов для рук или экзоскелета для пальцев. Во время обучения эти записи объединяют с общими данными о движениях целевого робота. На видео-прогнозе модели человеческую руку заменяет роботизированная, после чего система выводит соответствующие команды управления.
В лаборатории робот с пятипалыми руками таким способом зажигал спичку, резал банан и забрасывал посылки на транспортную ленту. Для этих конкретных задач его заранее не обучали телеуправлением.
Источник: the-decoder.com
Сборка сложных объектов и версия для гуманоидов
Успешность выполнения задач в испытаниях составляла от 10 до 80%. Модель также научилась забивать гвозди по одному видео движения человеческой руки — через компьютерную симуляцию. Для 50 отобранных задач, которые GR00T 2 уже хорошо выполняла после нескольких примеров, менее трёх минут обычного обучения повысили успешность с 40 до 95%.
Для продолжительной сборки Nvidia объединила GR00T 2 с языковой моделью более высокого уровня, например GPT-6 Astra от OpenAI. GR00T 2 отвечает за движения захвата, а языковая модель делит задачу на шаги, отмечает цветом точки захвата на изображении с камеры и запускает вспомогательные процедуры, если деталь выпала.
Когда исследователи разложили на столе в случайном порядке детали игрушечных моделей, объединённая система собирала их как минимум в 97% испытаний. Без корректирующей языковой модели и дополнительного файн-тюнинга игрушечная машина собиралась успешно лишь в 23 из 100 попыток. Точные действия — например, подключение сетевых кабелей и зарядных устройств — команда отрабатывала методом проб и ошибок на реальном роботе.
Для двуногих роботов Nvidia разработала облегчённую GR00T 2 Turbo, которая обрабатывает меньше деталей изображения. Модель работает непосредственно на бортовом компьютере Jetson Thor гуманоидного робота. В испытаниях робот набирал попкорн, убирал со стола и вытирал жидкость полотенцем, зажатым под ногой. Последняя задача удавалась чуть менее чем в половине попыток.
Что мешает надёжной работе
Исследователи считают, что до надёжного применения в реальных условиях остаются серьёзные препятствия. Модель пока не обрабатывает напрямую данные тактильных датчиков и иногда не замечает небольшие ошибки, например винты, закрученные не до конца.
Языковая модель-планировщик тоже замедляет работу. Во время сортировки мусора робот простаивал примерно треть всего времени: в среднем ему приходилось ждать больше семи секунд, пока модель рассчитает следующий шаг.
Другие лаборатории также ищут способы обучать роботов новым задачам с меньшим объёмом телеуправления. Некоторые из этих подходов редакция Dataist рассматривала в выпуске ИИ Radar #5 о Neolabs.
По оценке Dataist, GR00T 2 показывает, как видеоданные могут помочь переносить человеческие движения на роботов и уменьшить объём телеуправления при обучении. Однако в испытаниях успешность заметно различалась между задачами, а ожидание языковой модели занимало значительную часть времени. Для работы в реальных условиях системе нужно научиться учитывать осязание и лучше замечать ошибки.
Источник: the-decoder.com
Читайте также
 PSI пытается превратить научные открытия с помощью ИИ в бизнес
 Компания, публиковавшая фальшивые статьи спортивных журналистов в Sports Illustrated, стремительно рушится после масштабного ребрендинга с ИИ
 Anthropic запустила Claude Meetings: обсуждения на работе превращаются в планы и задачи
 Gemini Robotics 2.5 от Google DeepMind сортирует металлические детали с точностью 96% в пилотном проекте Mercedes-Benz
 Оплачивайте Hugging Face Hub через аккаунт Google Cloud
 Больше GPU и токенов не гарантируют лучших результатов ИИ-агентов
 Anthropic нацелилась на оценку до $1,4 трлн при выходе на биржу
 Модели для принятия решений появились в Hugging Face
 Google Gemini 4 Carbon стала общедоступной и обошла Claude Fable 5.2 и Opus 5.5 по цене API
 Восемь стран и ведущие ИИ-лаборатории договорились о механизмах отключения систем в новой Парижской декларации
 Десятки тысяч школьных автобусов с ИИ теперь автоматически штрафуют водителей, не остановившихся у выдвинутого знака «Стоп»
 Ring, известная своими дверными видеозвонками, выпустила домашний дрон и робота-охранника для бизнеса
 Adobe добавила ИИ-функции в свои продукты и запустила MCP-протокол
 ИИ-проекты тормозят из-за затрат, а не нехватки вычислительных мощностей
 Новая настольная ОС на Linux создана для тех, кто всерьёз увлечён ИИ
 Лишь один город в США поддержал строительство нового дата-центра — и причина мрачна
 Руководитель Hugging Face предупреждает: кибератаки могут сделать открытый ИИ чуть менее открытым
 «Без раскадровки я как будто стою в нижнем белье на Центральном вокзале»: кино даёт отпор ИИ
 Anthropic начала роуд-шоу перед планируемым IPO
 Дискуссия о безопасности ИИ зашла не туда. Мы спросили 10 экспертов, чего действительно стоит бояться
Ежедневные новости об ИИ
Каждый день отбираем важные новости об ИИ и рассказываем главное — без хайпа и воды. Если хотите понимать, что происходит в ИИ раньше остальных, — подписывайтесь.
Только важное — каждый день
В Telegram