
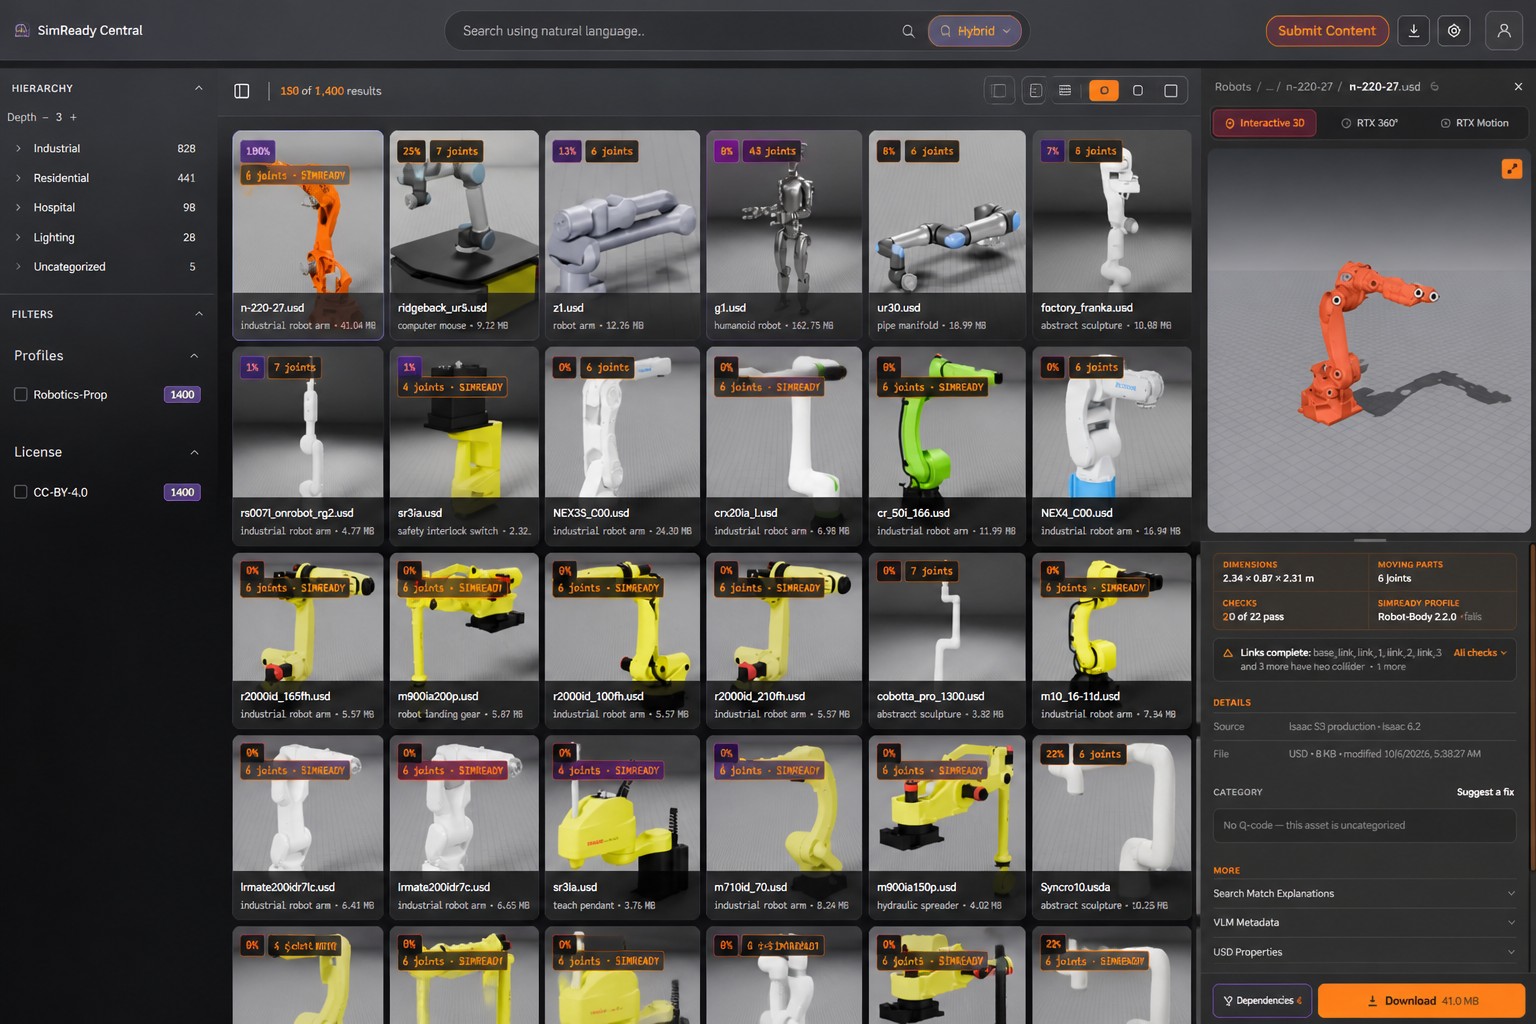
Что такое SimReady
SimReady — это модели OpenUSD с данными, необходимыми для симуляции. Подробная 3D-модель, например созданная в САПР, служит основой, но для симуляции нужны дополнительные сведения о том, как интерпретировать объект и взаимодействовать с ним.
Для задачи манипуляции робота это могут быть масса объекта, геометрия столкновений и коэффициент трения. В сценариях ИИ-фабрик могут потребоваться геометрия оборудования и данные об электрических или тепловых свойствах.
OpenUSD — открытый расширяемый фреймворк для описания и сборки 3D-сцен. Чтобы использовать такие сцены для обучения и оценки автономных машин, также нужны сведения о физических свойствах объектов, столкновениях и взаимодействии с датчиками.
SimReady Foundation задаёт требования с помощью спецификаций и профилей, а также предоставляет средства проверки. Профиль группирует функции и свойства, необходимые модели для конкретного сценария.
Требования зависят от модели и профиля. Полный список для каждого сценария приведён в требованиях и профилях SimReady Foundation. Разработчикам следует выбирать в SimReady Central объекты с профилями, подходящими для их задач, и собирать из них сцену OpenUSD.
Зачем производителям публиковать модели
Производители оборудования могут превратить модели из САПР в SimReady-объекты для разработчиков, которые строят симуляции с их продукцией. SimReady Central помогает находить такие модели на Hugging Face и связывает производителей с командами, работающими над симуляциями робототехники и цифровыми двойниками ИИ-фабрик.
Для производителей оборудования ИИ-фабрик, таких как Vertiv, библиотека даёт возможность распространять модели складских и серверных стеллажей, систем охлаждения и другой инфраструктуры. Разработчики и передовые ИИ-агенты могут использовать их в цифровых двойниках ИИ-фабрик, сохраняя геометрию и свойства, заданные в профилях SimReady.
Для производителей робототехники — Comau, FANUC, Franka Robotics, Robotiq, Standard Bots и Universal Robots — библиотека делает доступными для поиска манипуляторы и захваты. Разработчики могут сочетать их с промышленным оборудованием и создавать сценарии складов и заводов для обучения и оценки роботов.
Для поставщиков моделей симуляции, таких как Palatial, в библиотеке представлены набор данных NVIDIA Robotics 1K, выпущенный совместно с NVIDIA Robotics, и сложные сочленённые модели, созданные по тексту, изображениям, сканам, технической документации и чертежам САПР. Эти объекты можно использовать для подготовки сцен и моделей для обучения и оценки роботов.
Производители вроде LG Electronics (LGE), которые разрабатывают домашних роботов и бытовую технику, с которой те работают, могут публиковать модели холодильников и посудомоечных машин. Опыт LGE в бытовой технике и робототехнике помогает разработчикам создавать домашние симуляции для обучения и оценки роботов, а также генерации синтетических данных.
Поставщики инструментов проектирования с ИИ, например ForgeCAD, могут размещать сочленённые модели робототехнических объектов с качественными текстурами. Разработчики используют их для создания сред, в которых роботы учатся воспринимать предметы и манипулировать ими, а также для генерации синтетических данных.
Чтобы добавить модели в библиотеку, производители могут воспользоваться навыком отправки SimReady Central: он помогает проверить объекты по подходящим профилям SimReady, подготовить пакет и подать его на публикацию.
Как собирать симуляции из SimReady-моделей
SimReady Central предлагает готовую основу для рабочих ячеек роботов, промышленных сред и цифровых двойников ИИ-фабрик. Разработчики и ИИ-агенты могут находить объекты с профилями, подходящими для их задач, и собирать из них среды OpenUSD.
Модели SimReady позволяют наполнять обучающие среды объектами и препятствиями, менять их расположение и оценивать поведение робота. Такие среды можно использовать, например, в проектах вроде Microduck — открытого робота от Hugging Face и Pollen Robotics.
Поиск NVIDIA USD Search позволяет находить объекты в библиотеке SimReady Central на обычном языке. Он помогает разработчикам и ИИ-агентам искать модели во всех подключённых наборах данных. Hugging Face также встроила USD Search в поиск платформы: он учитывает индексированные свойства USD и метаданные симуляции, чтобы агенты могли находить SimReady-модели для задач физического ИИ.
Ещё один способ собирать сцены — использовать инструменты с поддержкой ИИ. Разработчики могут сочетать передовые модели, например GPT-6 Astra от OpenAI, с поиском объектов и средствами создания сцен. По требованиям к задаче и ограничениям пространства Astra может подобрать модели, написать код для сборки сцены и подготовить варианты сценария.
Производители также могут использовать Astra для подготовки и доработки моделей OpenUSD в соответствии с требованиями SimReady Foundation, а затем проверять их и отправлять в библиотеку.
Сценарий с захватом и перемещением предметов
Разработчик, который создаёт сценарий захвата и перемещения предметов роботом, может начать с такого промта:
Using SimReady assets from SimReady Central on Hugging Face, create a basic warehouse pick-and-place scenario in Isaac Sim using PhysX.
Use the nvidia-simready-central.hf.space to find a FANUC robotic arm, a compatible Robotiq gripper, and suitable warehouse assets. Generate the Python code to assemble the scene and configure the pick-and-place task. Render a .mov preview so I can review the results.
Include the scripts, asset versions, and runtime versions so I can reproduce the scenario.
Промт просит Astra найти на Hugging Face модели FANUC, подходящий захват Robotiq и складские объекты, а затем собрать в Isaac Sim на PhysX базовый сценарий захвата и перемещения предметов. Также нужно сгенерировать Python-код, настроить задачу, подготовить видео .mov для проверки и указать версии скриптов, моделей и среды выполнения, чтобы результат можно было воспроизвести.
В этом сценарии Astra должна:
Сравнение планировок ИИ-фабрики
Тот же подход подойдёт независимому поставщику программного обеспечения, который создаёт цифровой двойник ИИ-фабрики. Здесь вместо взаимодействий робота нужно размещать оборудование: расставить стеллажи, системы охлаждения и вспомогательную инфраструктуру с учётом ограничений пространства.
Using SimReady assets from SimReady Central on Hugging Face, create two alternative ИИ factory layouts with racks and cooling equipment.
Use the supplied equipment dimensions and aisle-clearance requirements. Check for equipment overlaps and clearance violations, and report any issues.
Save each layout as an OpenUSD scene. Include the scene-building scripts, asset versions, and runtime versions so I can reproduce and compare the results.
Промт просит создать две планировки ИИ-фабрики из стеллажей и оборудования для охлаждения. Нужно учесть заданные размеры оборудования и требования к ширине проходов, проверить пересечения и нарушения зазоров, а затем сохранить обе планировки как сцены OpenUSD. Вместе с ними следует приложить скрипты сборки и версии моделей и среды выполнения, чтобы результаты можно было воспроизвести и сравнить.
Astra соберёт выбранные модели SimReady в две сцены OpenUSD и подготовит скрипты для проверки пересечений оборудования и ширины проходов по заданным требованиям. Затем разработчики смогут открыть сцены в приложении для симуляции, сравнить размещение оборудования и маршруты доступа, проверить отмеченные проблемы и доработать выбранный вариант.
В обоих сценариях разработчики могут развивать среды несколькими способами:
Как расширить библиотеку
В планах SimReady Central — подключить новых производителей и расширить библиотеку моделей, чтобы разработчики могли собирать больше типов оборудования и сред из готовых объектов.
Отзывы сообщества помогут определить, какие дополнения нужны в первую очередь. Разработчиков просят рассказать в комментариях, какие модели им нужны, какие среды выполнения они используют и где сталкиваются с проблемами совместимости.
Производители могут отправить модели в SimReady Central по руководству для поставщиков оборудования. Их материалы расширяют доступный набор объектов, а примеры разработчиков показывают, как использовать модели в разных приложениях. Примеры можно публиковать в комментариях, а об ошибках и запросах на новые функции и требования SimReady — сообщать через issue в SimReady Foundation.
Начало работы на Hugging Face
Выберите модель из SimReady Central для следующей симуляции робототехники или цифрового двойника ИИ-фабрики. Ресурсы ниже помогут найти объекты, собрать сцену или добавить модели оборудования.
Поиск моделей
Сборка сцены
Подготовка и публикация моделей
NVIDIA Nemotron 3.5 Embed, Rerank, and Parse: Advancing Agents with World-Class Retrieval Models
NVIDIA Cosmos3-H-Dreams: Bringing Clinical Surgery to Life Through Generative Simulation
Сообщество
Читайте также
 Royal Berkshire Hospital первой в Великобритании использует робота Arthur для сканирования кистей при артрите
 Европе нужны дата-центры, но климатические цели мешают их строить
 Claude Science ищет спасение от смертельных укусов скорпионов, создавая белки-связыватели с нуля
 Пять винных трендов 2027 года: как технологии меняют то, что мы пьём
 Роботизированная терапия помогает пациентам после инсульта проходить реабилитацию
 Глава Hugging Face предупреждает: документальный фильм Netflix о взломе OpenAI не точен
 OpenAI покупает Orchestra Bio, чтобы укрепить биотехнологическое направление
 Anthropic предлагает закон о безопасности ИИ: выпуск модели могут заблокировать, если она угрожает гибелью 50 и более человек
 Партнёрства Anthropic с облачными провайдерами всё чаще дают сбои
 Птица? Самолёт? Нет, робот-тупик?
 Будущий ровер Astrolab запустит первые большие языковые модели на Луне
 Deepseek открыла исходный код движка инференса для своей самой быстрой и дешёвой модели ИИ
 ИИ-агент Muse от Meta слил личную переписку и документы пользователей
 Теперь в ChatGPT можно защитить переписки кодом или биометрией
 Американцы, сейчас вы можете осадить техноброолигархов
 OpenAI: GPT-6 заметно лучше справляется со старыми языками программирования, такими как COBOL и Fortran
 Крупный застройщик дата-центров арендовал плавучую тюрьму для рабочих-подрядчиков
 Anthropic усилила защиту Claude от атак дистилляции
 Google присоединилась к Amazon в борьбе за разработчиков ИИ-приложений — оплот Nvidia
 ElevenLabs выпустила две модели преобразования речи в речь для диалогов с ИИ в реальном времени
Ежедневные новости об ИИ
Каждый день отбираем важные новости об ИИ и рассказываем главное — без хайпа и воды. Если хотите понимать, что происходит в ИИ раньше остальных, — подписывайтесь.
Только важное — каждый день
В Telegram